تاریخ:



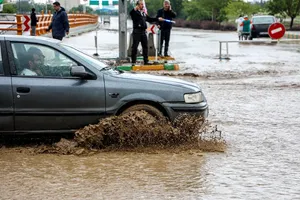
 سیل به نیروگاه خورشیدی ۶۰ هکتاری شهرک صنعتی سمنان آسیب زد

 درس صد و سیزده
ربات دستیار پزشک در واحد علوم و تحقیقات ساخته شد

ربات چند ضلعی یک ربات چند منظوره در صنایع مختلف است که با ادغام دو بازوی مکاترونیکی به اضلاع آن می توان در زمینه پزشکی و امداد رسانی در سازمان های پزشکی بهره ببرد.
ربات دستیار پزشک با ادغام ربات چندضلعی و بازوهای مکاترونیکی توسط محققان واحد علوم و تحقیقات طراحی و ساخته شد.

آرش احمدی نیا دانشجوی کارشناسی ارشد رشته مکاترونیک واحد علوم و تحقیقات و سرپرست تیم تحقیقاتی با بیان اینکه ربات چندضلعی در مقیاس آزمایشگاهی و برای کودکانی با گروه سنی ۲ تا ۱۰ سال طراحی شده است، گفت: ربات چند ضلعی یک ربات چند منظوره در صنایع مختلف است که با ادغام دو بازوی مکاترونیکی به اضلاع آن می توان در زمینه پزشکی و امداد رسانی در سازمان های پزشکی بهره ببرد.
وی ادامه داد: ربات دستیار پزشک دارای شش ضلع اصلی است که هریک از این اضلاع دارای یک درجه آزادی است و در مجموع در هر طرف ربات سه درجه آزادی وجود دارد.
این محقق بیان کرد: در انتهای ضلع سوم و ششم ربات یک جفت بازوی پنج درجه آزادی با عملگر ماژولار نصب شده است که به کاربر این امکان را می دهد تا مانند دو جفت بازوی انسانی، عملیات آنالیز و بررسی نوع جراحت مسدوم را با ۳۰ درصد پایین تر از میزان توانایی انسان انجام دهد.
احمدی نیا خاطرنشان کرد: این عملکرد در موارد بیماری های واگیر دار و ویروسی که حضور پزشک در آن محل درصد ریسک بالایی دارد بسیار مفید خواهد بود.
وی با اشاره به اینکه این ربات توسط دوربین نصب شده بر روی بازوها تصاویر را برای پزشک ارسال می کند، گفت: ربات دستیار پزشک دارای قابلیت حرکت در محیط فعالیت خود، در تمامی جهت ها است که این امر باعث افزایش کارایی ربات در محیط های پزشکی است.
این محقق بیان داشت: حرکت ربات در محیط به دو صورت نیمه اتوماتیک و دستی انجام می شود، اما کنترل بخش بازوها از طریق دستکش است که توسط پزشک پوشیده می شود. این دستکش دارای سنسور حرکتی است و دستورات کنترلی به ربات از طریق این سنسورها ارسال می شود.
احمدی در ارتباط با نحوه عملکرد این ربات افزود: عملکرد کلی ربات دستیار پزشک بر این اساس است که در ابتدا ربات به محل حضور بیمار به صورت دستی هدایت خواهد شد سپس بیمار با دراز کشیدن بر روی صفحه تخت مانندی که بر پایه اصلی ربات قرار داده شده است به محل مورد نظر که وابستگی به نظر پزشک دارد منتقل خواهد شد.
وی با بیان اینکه این ربات به دلیل تغییر در ساختار ظاهری خود از تمامی بخش های بیمارستان از جمله درب های ورود و خروج، آسانسورها و غیره با ابعاد مختلف عبور خواهد کرد، گفت: در مرحله دوم که مهمترین بخش عملکرد ربات است، ربات در حالت جراحی (غیر تخصصی) قرار می گیرد که این امر با توجه به نوع بیمار و نوع جراحت و مسدومیت بیمار متفاوت خواهد بود.
ربات دستیار پزشک با همکاری مریم قناتی دانشجوی مهندسی هسته ای مقطع کارشناسی واحد علوم و تحقیقات طراحی و ساخته شده است.
منبع: مهر



لینک کوتاه: کپی لینک
آخرین برش؛ آیا جهان جایی تمام میشود که دیگر کوچکتر معنایی ندارد؟ بلومبرگ: امارات در حال بررسی احداث سومین خط لوله انتقال نفت خام برای دور زدن تنگه هرمز است محمود نبویان: در صورت حمله به زیرساختهای ایران زیرساختهای انرژی و اقتصادی منطقه نابود میشود اکونومیست: ترامپ اکنون چه خواهد کرد؟ تأکید ایران و کوبا بر گسترش همکاریهای علمی و پژوهشی استقبال فرانسه از پیروزی دموکراتها در آمریکا عقبنشینی عجیب دریای خزر/ ۴ کیلومتر از دریا ناپدید شد واکنش نمایندگی ایران در وین به ادعای گروسی گفت و گوی تلفنی عراقچی با وزیر خارجه مصر رئیس کمیسیون امنیت ملی: دموکرات یا جمهوریخواه، برای ما فرقی نمیکند تحریمهای جدید آمریکا علیه ایران رهبر دموکراتهای آمریکا: فوریترین هدف ما خاتمه جنگ علیه ایران است ترامپ: شکست جمهوری خواهان را ضربهای به خودم نمیدانم ترامپ: ایران هرگز به سلاح هستهای دست پیدا نخواهد کرد تصادف پژو و وانت مزدا در رفسنجان یک کشته و یک مصدوم برجا گذاشت